Fundamentos da unidade eletromagnética do motor de indução

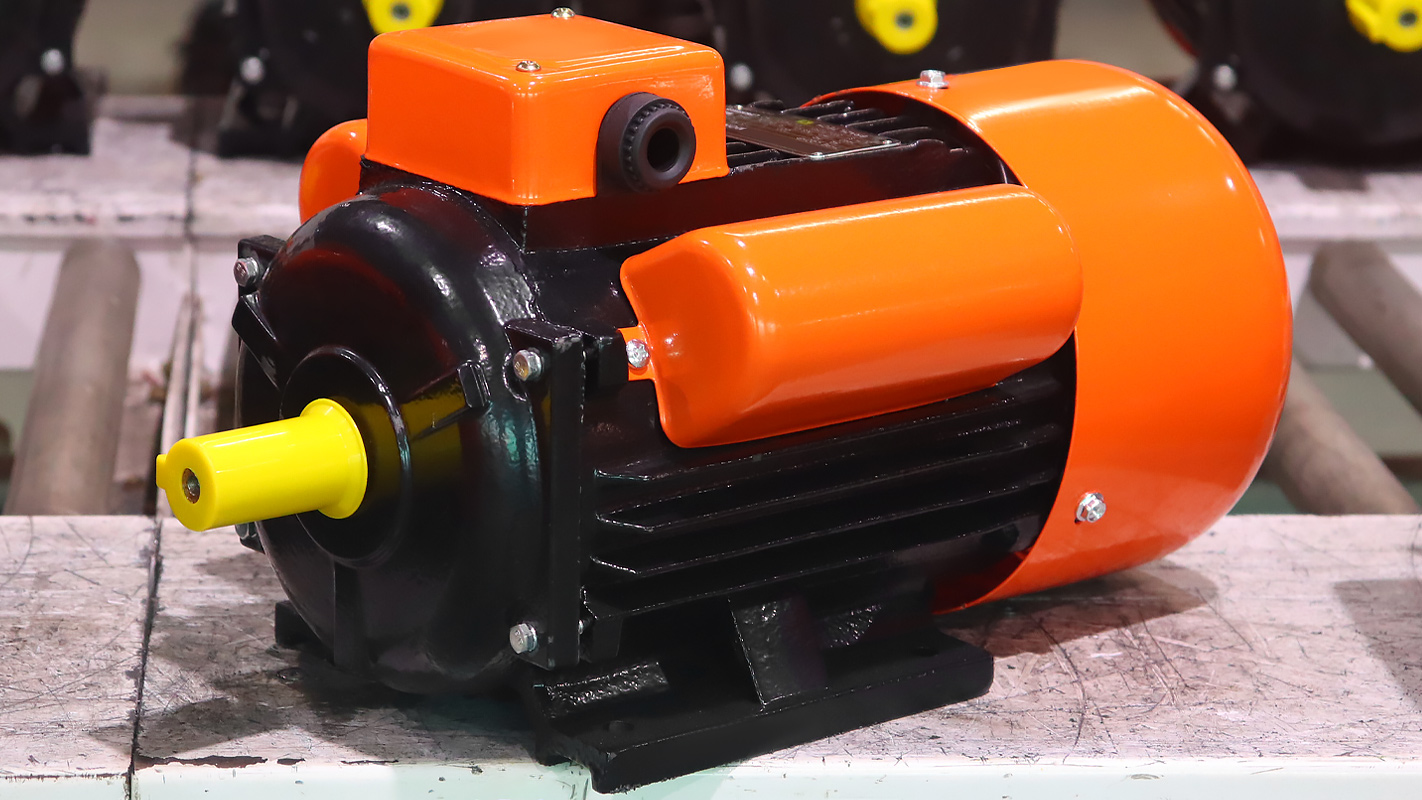
(Motor de indução assíncrona trifásica Y2-90L-2-2.2KW/3HP)
A fundação: indução eletromagnética
No coração de cada motor de indução estáLei de Faraday de Indução Eletromagnética, onde uma mudança de campo magnético induz uma corrente elétrica em um condutor. Quando a corrente alternada (CA) flui através dos enrolamentos do estator, ele gera umCampo magnético rotativo(Rmf). Esse RMF atravessa as barras condutoras do rotor (normalmente alumínio ou cobre), induzindo correntes de Foucault. De acordo comLei de Lenz, essas correntes criam campos magnéticos opostos que interagem com o RMF do estator, produzindo torque. Crucialmente, esse processo não requer conexão elétrica direta ao rotor, permitindo uma operação robusta e sem manutenção.
Operação síncrona vs. assíncrona
Os motores de indução operamassíncrono, o que significa que a velocidade do rotor fica atrás da velocidade síncrona do RMF. Essa diferença, quantificada comoescorregar(normalmente 2-5%), é essencial para a geração de torque. O deslizamento mais alto aumenta o torque, mas reduz a eficiência. O design do rotor-seja da gaiola de esquilo ou da ferida-otimiza esse equilíbrio. Os rotores da gaiola de esquilo usam barras de curto-circuito para maximizar as correntes induzidas, enquanto os rotores de feridas permitem ajustes de resistência externa para o torque controlado.
Dinâmica de conversão de energia
A eficiência do acionamento eletromagnético depende de minimizar as perdas de energia:
- Perdas de cobreda resistência nos enrolamentos,
- Perdas de ferroDevido às correntes de histerese e redemoinho no núcleo,
- Perdas perdidasdo fluxo de vazamento.
Materiais avançados como núcleos de aço de silício laminados suprimem as correntes de Foucault, enquanto as configurações otimizadas do enrolamento aumentam a ligação do fluxo magnético. A ausência de escovas (ao contrário dos motores CC) elimina as perdas de atrito, tornando os motores de indução ideais para o dever industrial contínuo.
Fundamentos matemáticos
O desempenho do motor segue as principais equações:
- Torque (τ): τ = k⋅ nteroLi2⋅Cosθτ = k⋅ óide
Onde ϕIC é o fluxo magnético, i2i2 é a corrente do rotor e cosθcosθ é o fator de potência. - Escorregamento (s): s = ns -nrnss = ns ns −nr,
com NSNs como velocidade síncrona e NRNR como velocidade do rotor.
Esses relacionamentos enfatizam as compensações entre controle de velocidade, torque e eficiência.
Inovações modernas e sustentabilidade
A pesquisa contemporânea se concentra emmodulação de campo eletromagnético inteligenteusando unidades de frequência variável (VFDs). Ao ajustar a frequência de entrada CA, os VFDs controlam com precisão a velocidade RMF, permitindo a resposta dinâmica do torque e a economia de energia de 30%+. Além disso, os sistemas de frenagem regenerativa convertem a energia cinética de volta em energia elétrica durante a desaceleração, alinhando -se aos princípios da economia circular.
(Nota: este conteúdo é gerado pela tecnologia de IA. A precisão e a confiabilidade das informações devem ser verificadas de forma independente. Fuzhou Landtop Co., Ltd. Não se responsabiliza por consequências decorrentes do uso desse material gerado pela AI.)
Soluções de energia estável do gerador diesel
Insights estruturais eficientes do gerador CA
Artigo Relacionado