Основы индукционного двигателя электромагнитного привода

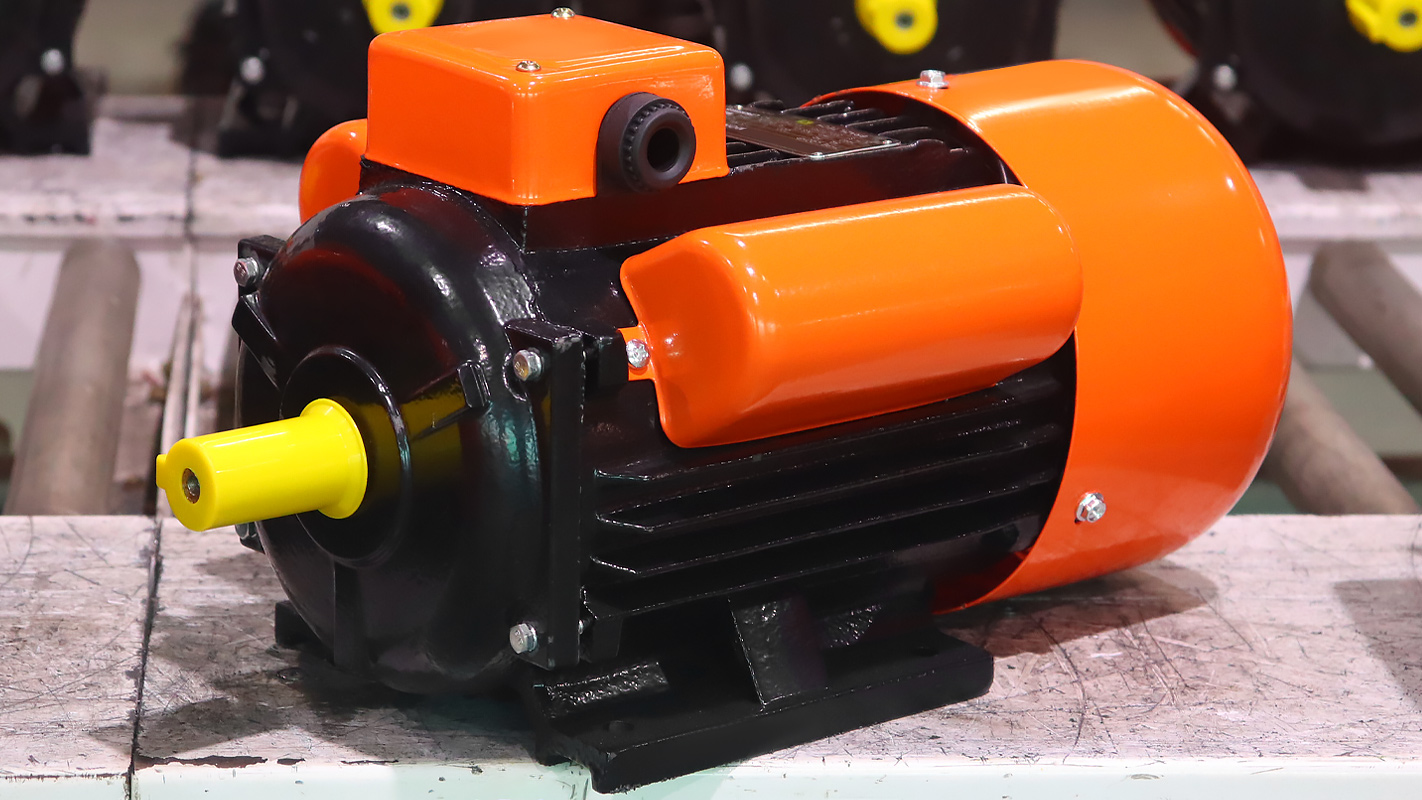
(Трехфазный асинхронный индукционный двигатель Y2-90L-2-2-2,2KW/3HP)
Фундамент: электромагнитная индукция
В основе каждой индукционной моторной лжиЗакон Фарадея электромагнитной индукции, где изменение магнитного поля индуцирует электрический ток в проводнике. Когда чередование тока (AC) протекает через обмотки статора, он генерируетВращающее магнитное поле(RMF). Этот RMF сокращает проводящие стержни ротора (обычно алюминиевый или медный), вызывая вихревые токи. В соответствии сЗакон ЛенцаЭти токи создают противоположные магнитные поля, которые взаимодействуют с RMF статора, создавая крутящий момент. Важно отметить, что этот процесс не требует прямого электрического соединения с ротором, что позволяет надежной, без обслуживания работы.
Синхронная и асинхронная операция
Индукционные двигатели работаютасинхронно, то есть скорость ротора отстает за синхронной скоростью RMF. Это различие, количественнососкальзывать(обычно 2–5%), необходимо для генерации крутящего момента. Более высокий проскальзывание увеличивает крутящий момент, но снижает эффективность. Конструкция ротора-будь то белка или рана-оптимизирует этот баланс. Руторы белки-клетки используют короткие стержни для максимизации индуцированных токов, в то время как роторы нанесения позволяют регулировать внешнее сопротивление для контролируемого крутящего момента.
Динамика преобразования энергии
Эффективность электромагнитного привода зависит от минимизации потерь энергии:
- Медные потериот сопротивления в обмотках,
- Потери железаИз -за гистерезиса и вихревых токов в ядре,
- Бездомные потериот потока утечки.
Расширенные материалы, такие как ламинированные кремниевые стальные ядра, подавляют вихревые токи, в то время как оптимизированные конфигурации обмотки усиливают связь с магнитным потоком. Отсутствие кистей (в отличие от двигателей DC) устраняет потери трения, что делает индукционные двигатели идеальными для непрерывной промышленной службы.
Математические основания
Производительность двигателя следует за ключевыми уравнениями:
- Крутящий момент (τ): τ = k>
где ϕϕ - магнитный поток, i2i2 - ток ротора, а Cosθcosθ - коэффициент мощности. - Скольжение (s): s = ns -nrnss = ns ns −nr,
с NSN как синхронной скоростью и NRNR в качестве скорости ротора.
Эти отношения подчеркивают компромиссы между контролем скорости, крутящим моментом и эффективностью.
Современные инновации и устойчивость
Современные исследования фокусируются наИнтеллектуальная модуляция электромагнитного поляИспользование дисков с переменной частотой (VFD). Регулируя частоту ввода переменного тока, VFD точно управляют скоростью RMF, обеспечивая динамический отклик крутящего момента и экономию энергии 30%+. Кроме того, регенеративные тормозные системы превращают кинетическую энергию обратно в электрическую энергию во время замедления, согласуясь с принципами круговой экономики.
(Примечание: этот контент генерируется технологией ИИ. Точность и надежность информации должны быть независимо проверены. Fuzhou Landtop Co., Ltd. Не несет ответственности за последствия, возникающие в результате использования этого материала, сгенерированного AI.)
Дизельные генератор стабильных силовых решений
Эффективные конструкционные идеи генератора переменного тока
Связанная статья